This post is also available in:
 English (אנגלית)
הנעת רובוט קטן במהירות על פני שטח בלתי צפוי מציבה בעיה הנדסית בסיסית. מכונות זעירות אינן יכולות לשאת מנועים גדולים או מערכות כוח כבדות, בעוד שרגליים קשיחות מתקשות לנוע על משטחים רכים ולא אחידים כמו דשא וחול. חוקרים הדגימו כעת גישה אחרת: לאפשר לרובוט לצבור אנרגיה בהדרגה בתוך מוטות גמישים, ואז לשחרר אותה בבת אחת.
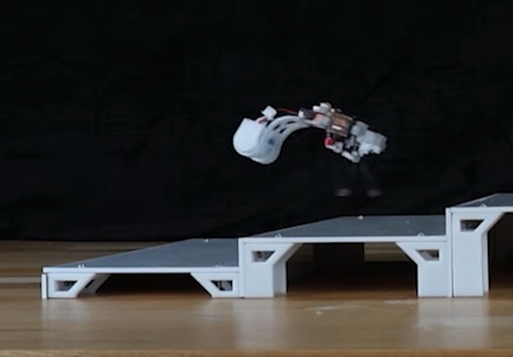
חוקרים מאוניברסיטת קליפורניה בלוס אנג'לס ומאוניברסיטת מישיגן פיתחו מפעילים אלסטיים המבוססים על מנגנון קפיצה מהירה, שהופכים תנועות קטנות יחסית של מנוע להתפרצויות קצרות של כוח מכני. החוקרים הדגימו את הטכנולוגיה באמצעות רובוט דמוי צפרדע שמסוגל לקפץ על פני שישה סוגי משטחים, לטפס על מדרגות, לבצע סלטות לאחור ואף לשחות.
המנגנון מבוסס על מוטות אלסטיים שעוברים כיפוף, פיתול ודחיסה בו־זמנית. כאשר המנוע מעוות בהדרגה את המוט, מצטברת בתוכו אנרגיה אלסטית. ברגע שהמבנה מגיע לתצורה קריטית, הוא קופץ במהירות לצורה אחרת ומשחרר את האנרגיה שנאגרה.
על פי דיווח של TechXplore, העיקרון דומה לדחיסה איטית של קפיץ ולאחר מכן לשחרור פתאומי שלו. המנוע אינו נדרש לספק ישירות את מלוא הכוח הדרוש להנעת הרובוט; הוא רק צריך לספק מספיק כוח כדי לטעון בהדרגה את המבנה האלסטי.
הגיאומטריה של המוטות קובעת כיצד האנרגיה הזו משתחררת. באמצעות מודלים חישוביים וניסויים פיזיים בחנו החוקרים אילו תצורות מתעוותות בצורה הדרגתית ואילו יוצרות את תנועת הקפיצה המהירה הדרושה להנעה.
לאחר מכן שילבו החוקרים מוטות בצורת סליל ברובוט שאורכו 11 סנטימטרים ומשקלו 98.2 גרם בלבד. מנוע מסתובב מותח שוב ושוב כל אחד מהמפעילים עד לשחרור האנרגיה הפתאומי, שדוחף את המכונה קדימה.
היתרון בלט במיוחד בשטח מורכב. הרובוט נע על עץ, בד, אקריליק, עור, דשא וחול, והיה מהיר יותר מרובוט דומה בעל רגליים קשיחות בכל אחד מהמשטחים שנבדקו. על פני ששת סוגי השטח הוא הגיע למהירות ממוצעת של 2.46 אורכי גוף בשנייה, לעומת 0.79 בלבד ברובוט בעל הרגליים הקשיחות.
על משטח עץ הוא הגיע למהירות מרבית של 3.21 אורכי גוף בשנייה. ההבדל היה בולט במיוחד על בד ודשא, שבהם הגרסה בעלת הרגליים הקשיחות כמעט הפסיקה לנוע.
אותו מנגנון אפשר גם צורות תנועה נוספות. הרובוט הצליח לבצע שוב ושוב סלטות לאחור, והוספת סנפירים דקים וגמישים אפשרה לו לשחות במהירות של כ־0.5 אורכי גוף בשנייה, להסתובב ולנווט סביב מכשולים.
החוקרים גם הפעילו את הרובוט מרחוק בתוך ארגז חול ובו סלעים, והדגימו היגוי אוטונומי באמצעות חיישני אור.
בתחומי הביטחון, החירום והאבטחה, צורת תנועה כזו עשויה בעתיד לאפשר לרובוטים זעירים לעבור בין הריסות, צמחייה ומרחבים צפופים שבהם גלגלים ורגליים קשיחות מתקשים לפעול. מכונות קטנות יוכלו לסרוק אזורים מסוכנים תוך השארת בני אדם במרחק בטוח יותר.
היתרון הרחב יותר של הגישה טמון בהעברת חלק מהעבודה מהאלקטרוניקה אל המכניקה. במקום להתקין מנוע גדול יותר שייצר ישירות כל תנועה חזקה, הרובוט מאפשר למבנה שלו לצבור אנרגיה באיטיות ולשחרר אותה במהירות, וכך מכונה קלה יכולה להפיק תנועה חזקה בהרבה מזו שהמנוע לבדו היה מסוגל לייצר.
המחקר פורסם כאן.