This post is also available in:
 English (אנגלית)
ככל שארגונים מפעילים יותר מערכות רובוטיות, נוצרת בעיה חדשה: כל כלי עשוי להגיע עם מערכת שליטה, תוכנה וכלי תכנון משימה משלו. מפעיל שעובד במקביל עם רחפנים ורובוטים קרקעיים עלול להידרש לעבור בין ממשקים ושיטות הפעלה שונות, דבר שמסבך את ההכשרה ומקשה על שיתוף הפעולה בין הפלטפורמות.
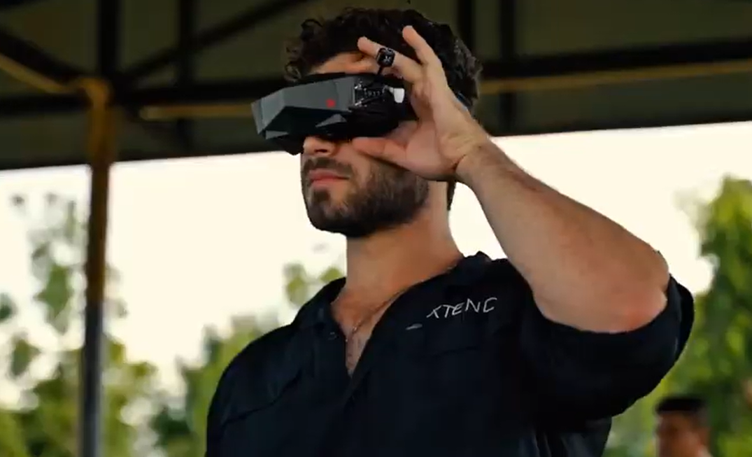
חברת הרובוטיקה הישראלית XTEND מרחיבה את מערכת ההפעלה XOS במטרה לתת מענה לבעיה הזו בסוגים שונים של כלים. החברה מסרה ללקוח באזור אסיה־פסיפיק את הרובוט הקרקעי הראשון מסוג AtlasROVER המופעל באמצעות מערכת ההפעלה, ובכך מביאה תוכנה ששימשה עד כה בעיקר מערכות אוויריות גם לתחום הרובוטיקה הקרקעית.
המערכת תוכננה כשכבת תוכנה שאינה תלויה בחומרה מסוימת, כלומר היא אינה קשורה לדגם אחד של רובוט. כל פלטפורמה שומרת על המנועים, החיישנים והיכולות הפיזיות הייחודיות לה, בעוד שמערכת ההפעלה מספקת כלים משותפים לבינה מלאכותית, יישומי משימה ושליטה אנושית.
הרעיון דומה לשימוש באותה סביבת תוכנה בסיסית על גבי סוגים שונים של חומרה. במקום לפתח סביבת שליטה נפרדת לחלוטין עבור כל רובוט חדש, ניתן לשלב במערכת את היכולות הייחודיות לכל פלטפורמה, בעוד שהמפעילים ממשיכים לעבוד באמצעות ממשקים ונהלים מוכרים.
על פי דיווח של Interesting Engineering, הרובוט הקרקעי מיועד לפעילות בסביבות מאתגרות ויכול לשאת מטע"דים שונים בהתאם למשימה. החברה לא חשפה את זהות הלקוח, את מספר הרובוטים שנמסרו או את המשימה הספציפית שעבורה תשמש המערכת הראשונה.
לכן, המרכיב המשמעותי יותר הוא שילוב התוכנה עצמו. הרובוט הקרקעי יכול כעת לפעול באותה סביבה רחבה שבה פועלים גם רובוטים אוויריים המבוססים על המערכת, וכך נפתחת האפשרות שכלים מסוגים שונים ישתמשו באותם כלי משימה ובתהליכי הפעלה משותפים.
עבור משימות ביטחוניות וביטחון המולדת, יכולת כזו עשויה להיות שימושית כאשר מספר מערכות רובוטיות מופעלות במקביל. רחפן אווירי יכול לספק תצפית מלמעלה, בזמן שרובוט קרקעי מתקרב לחפץ חשוד, נכנס למבנה מסוכן או נושא ציוד בשטח שבו הפעלת כוח אדם כרוכה בסיכון. ארכיטקטורת תוכנה משותפת יכולה לצמצם את הצורך בסביבות שליטה נפרדות עבור כל פלטפורמה.
החברה מתארת את המערכת כתומכת באוטונומיה בהכוונה אנושית, שבה בינה מלאכותית מטפלת בחלק ממשימות הניווט או ביצוע המשימה, בעוד שבני אדם נשארים מעורבים בהחלטות החשובות. ארכיטקטורה משותפת עשויה גם להקל על שילוב יכולות בינה מלאכותית חדשות במספר פלטפורמות, במקום לפתח אותן בנפרד עבור כל רובוט.
מסירת הרובוט מגיעה לאחר רכישת חברת Atlas הלטבית מוקדם יותר השנה, ומהווה צעד ראשוני בהרחבת המערכת לתחום הרובוטיקה הקרקעית.
בטווח הארוך שואפת החברה להרחיב את אותה גישה גם לפלטפורמות רובוטיות הפועלות באוויר, ביבשה ובים.
ככל שמספר הפלטפורמות האוטונומיות גדל, שכבת התוכנה המשותפת עשויה להפוך לחשובה יותר. האתגר כבר אינו רק לבנות רחפן או רובוט קרקעי טוב יותר, אלא לספק למפעילים סביבה אחת שבה כלים שונים מאוד יכולים לפעול יחד כחלק מאותו צוות רובוטי.