This post is also available in:
 English (אנגלית)
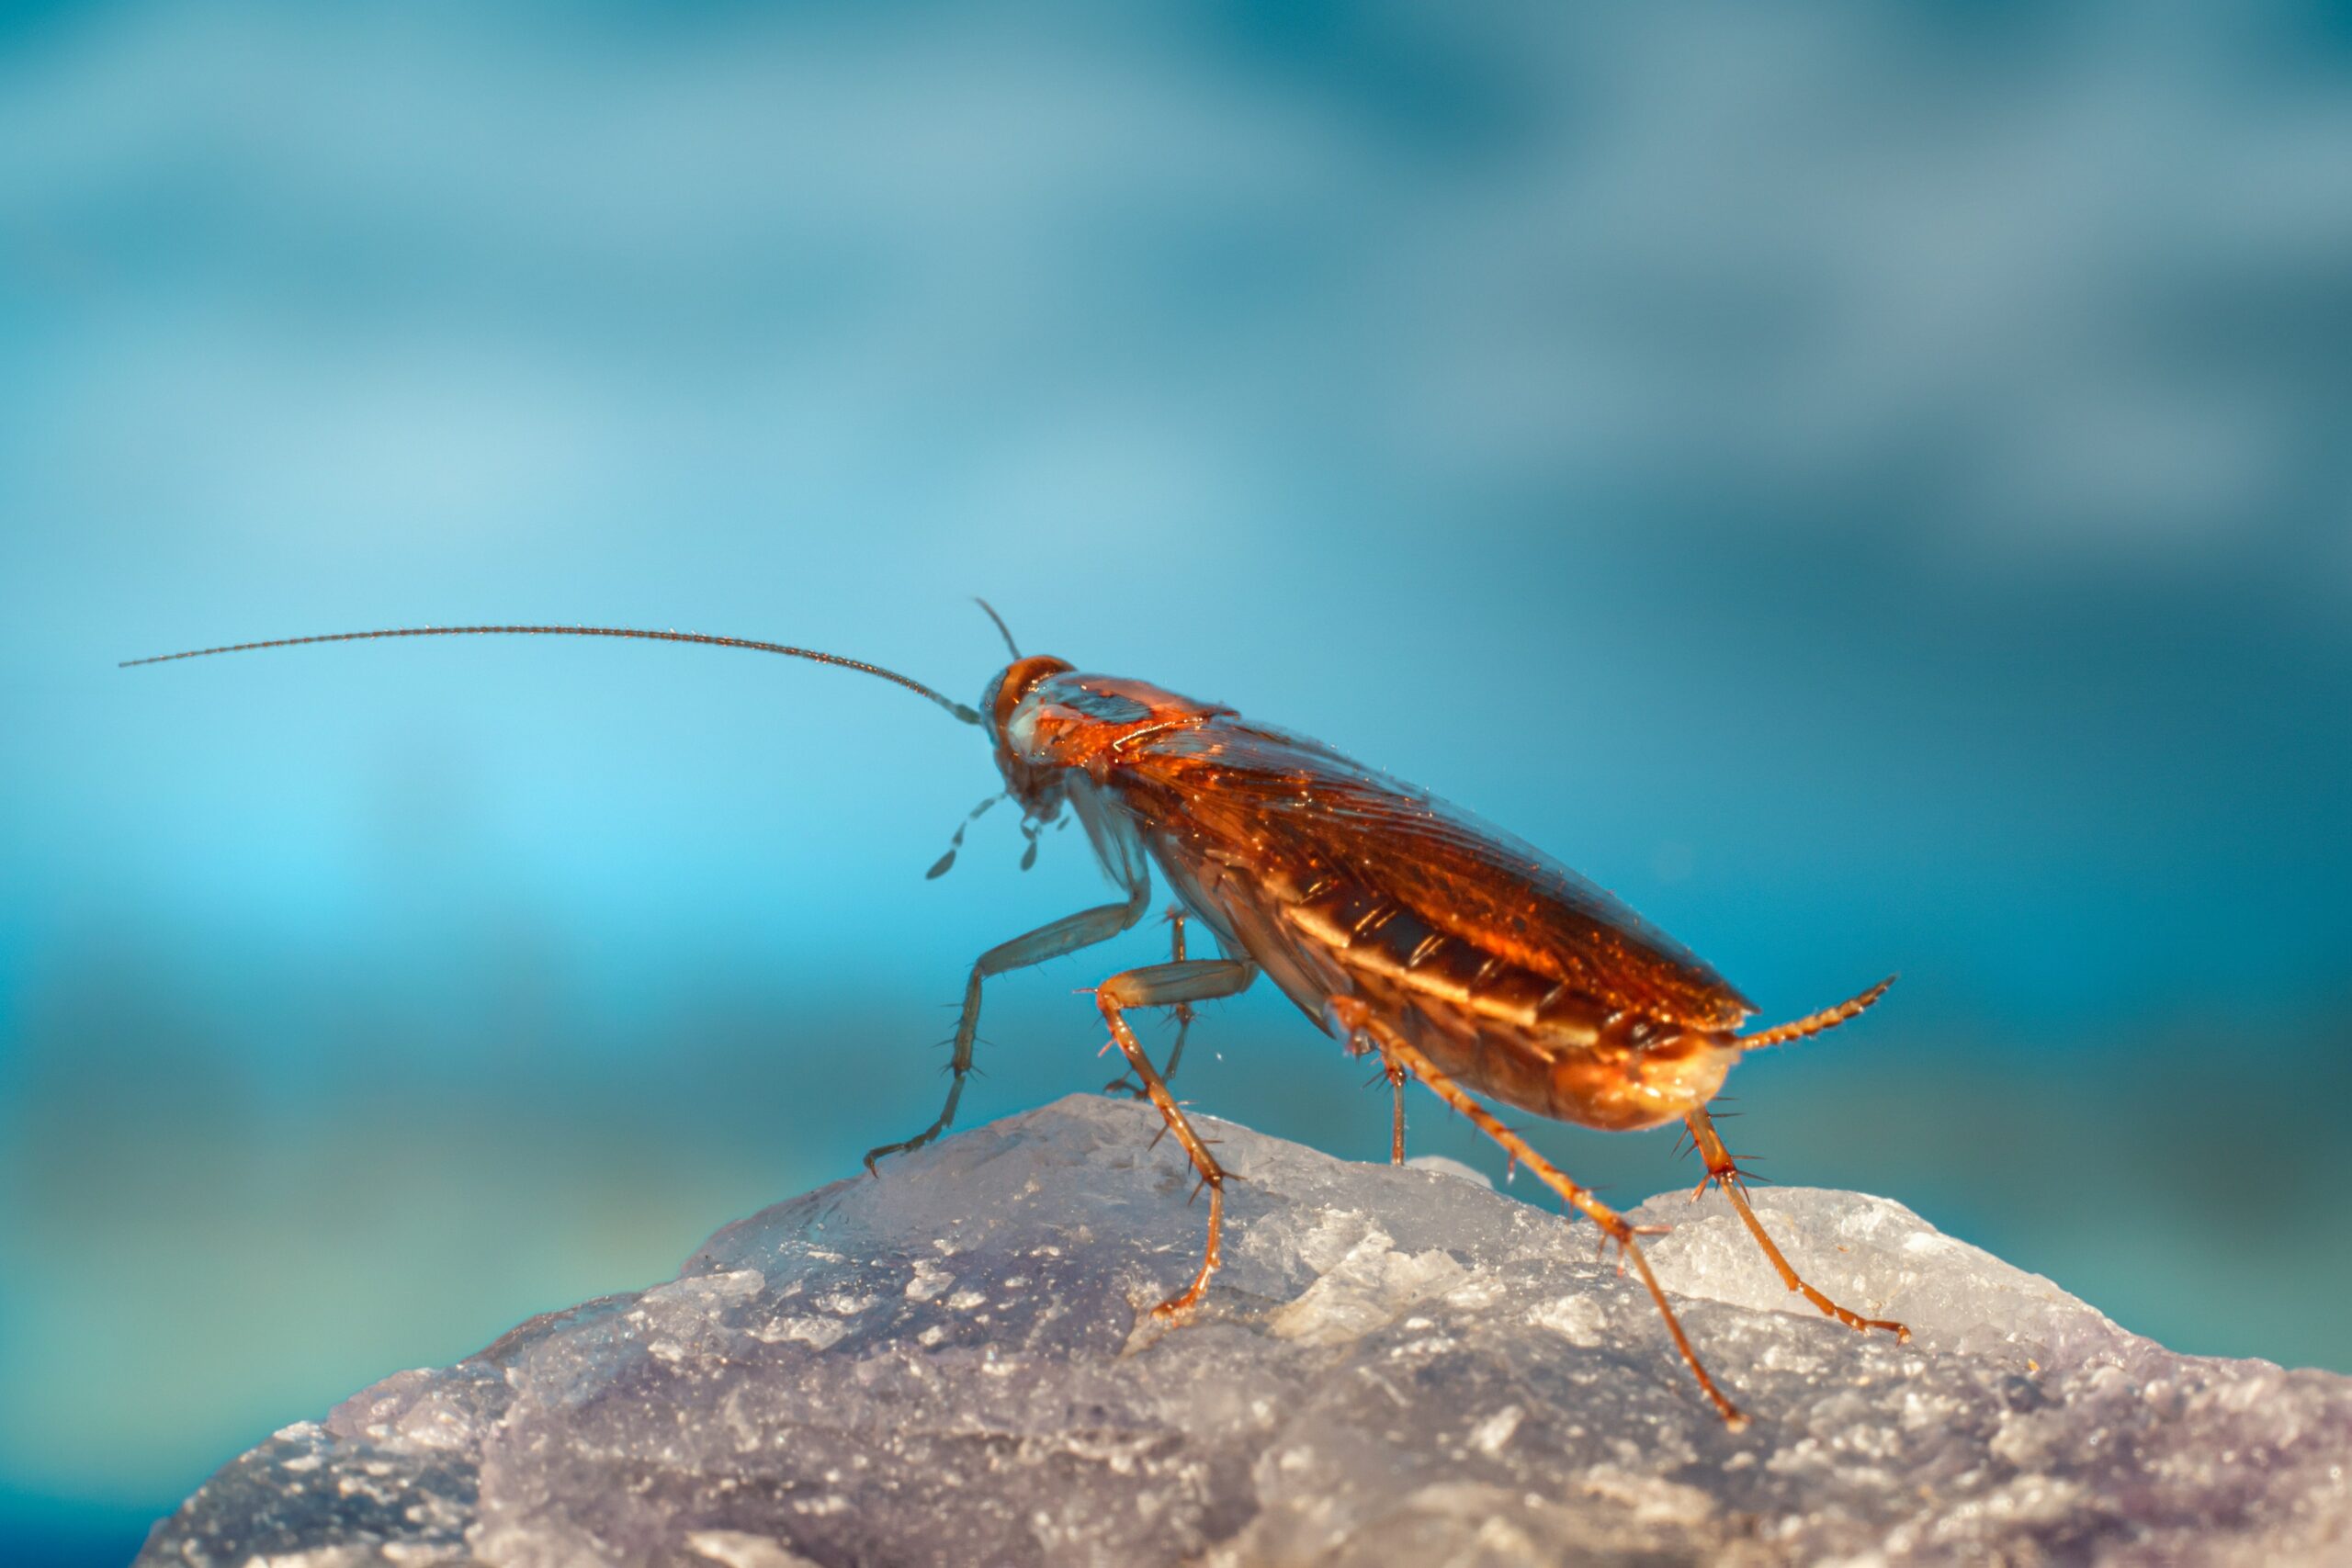
רובוטים קטנים עשויים להיות שימושיים במיוחד לסריקת מבנים שקרסו, תשתיות שנפגעו ומרחבים אחרים שהם צרים או מסוכנים מדי עבור בני אדם. אלא שפיתוח מכונה שמסוגלת לנוע ביעילות של חרק בין הריסות, מעל פערים ועל משטחים לא אחידים עדיין מהווה אתגר משמעותי. גישה חלופית היא להשתמש בחרק עצמו כפלטפורמה ניידת ולהוסיף לו רכיבים אלקטרוניים המשפיעים על כיוון תנועתו.
חוקרים מאוניברסיטת אוסקה ומאוניברסיטת דיפונגורו פיתחו מערכת ניווט חדשה לתיקנים קיבורגיים, המשתמשת בבינה מלאכותית כדי לזהות את סוג השטח ובמקביל מאפשרת לחרק להסתמך על יכולות הטיפוס הטבעיות שלו.
ניווט אוטונומי קונבנציונלי יוצר בעיה יוצאת דופן במקרה של רובוטים ביו־היברידיים. אלגוריתמים מתייחסים בדרך כלל למכשול כאל עצם שיש להימנע ממנו ומתכננים מסלול שעוקף אותו. תיקן, לעומת זאת, עשוי פשוט לטפס מעל המכשול. הכוונתו לעקוף עצמים שהוא מסוגל לחצות באופן טבעי עלולה להאריך את זמן התנועה ולצמצם את השטח שהוא יכול לסרוק.
בשלב הראשון פיתחו החוקרים אסטרטגיית טיפוס תגובתית, ששילבה מספר דפוסי התנהגות, בהם תנועה לעבר יעד, הימנעות ממכשולים ומעקב לאורך קירות. כאשר התיקן נתקל במכשול שעליו היה מסוגל לטפס, מערכת הבקרה אפשרה ליכולת התנועה הטבעית שלו לבצע את הטיפוס.
אלא שהמערכת לא ידעה לזהות איזה סוג של תוואי שטח החרק חוצה. כתוצאה מכך, לעיתים היא המשיכה לשלוח פקודות היגוי גם בזמן הטיפוס, מה שגרם לתיקן להסס והפריע להתקדמותו.
על פי דיווח של TechXplore, המערכת החדשה מוסיפה מסווג מבוסס בינה מלאכותית המשתמש בפרספטרון רב־שכבתי, סוג של רשת עצבית מלאכותית. באמצעות נתונים מחיישנים שנושא החרק, המערכת מבחינה בזמן אמת בין משטח ישר, שיפוע עולה, שיפוע יורד ובורות. בבדיקות שבוצעו על נתונים מוקלטים השיג המסווג דיוק של 92%.
לאחר זיהוי תוואי השטח יכולה מערכת הבקרה להתאים את אופן הגירוי של התיקן. במצבים שבהם יכולת התנועה הטבעית של החרק יעילה יותר, המערכת מצמצמת פקודות היגוי מיותרות ומאפשרת לו להמשיך לטפס במקום להתמודד עם הוראות אלקטרוניות שמפריעות לתנועתו.
החוקרים מתארים את הגישה כבינה מלאכותית פיזית ביו־היברידית. במקום לנסות להחליף את התנועה הביולוגית בשליטה רובוטית, המערכת קובעת מתי האלקטרוניקה צריכה להתערב ומתי עדיף לאפשר ליכולות הטבעיות של בעל החיים לקחת את השליטה.
לטכנולוגיה עשויים להיות בעתיד יישומים במשימות חיפוש והצלה, בדיקת תשתיות ופעילות ביטחונית. חרקים קיבורגיים יוכלו, למשל, להיכנס לחללים צרים בתוך מבנים שקרסו או למקומות אחרים שאליהם רובוטים קרקעיים קונבנציונליים אינם יכולים להגיע, כשהם נושאים חיישנים זעירים לצורך איתור ניצולים או זיהוי סכנות.
המחקר עדיין נמצא בשלב ניסיוני, אך הוא מדגים גישה שונה לרובוטיקה אוטונומית. במקום לבנות מכונה שמנסה לחקות כל תנועה שחרק מבצע באופן טבעי, הבינה המלאכותית יכולה לסייע למערכת האלקטרונית לעבוד בשיתוף פעולה עם המערכת הביולוגית שכבר יודעת ללכת ולטפס.
המחקר המלא פורסם כאן.