This post is also available in:
 English (אנגלית)
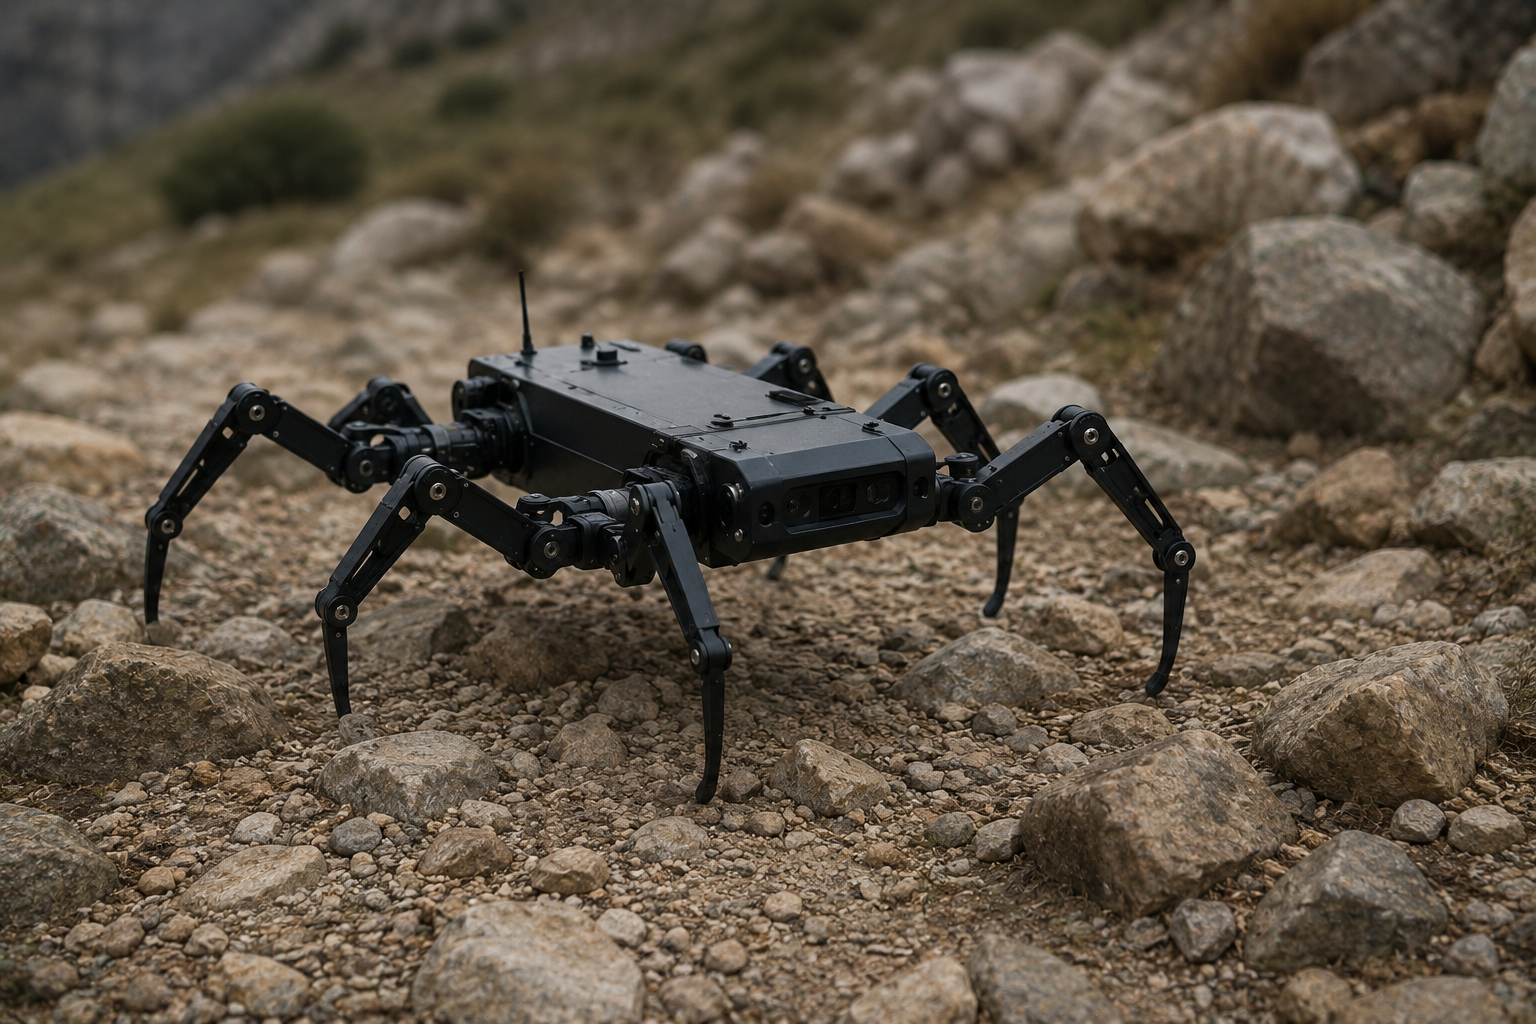
רובוטים בעלי רגליים מסוגלים לחצות תוואי שטח שעוצר כלי רכב גלגליים, אך תיאום בין מספר רגליים על קרקע בלתי צפויה הוא משימה מורכבת. רובוטים רבים מסתמכים על דפוסי הליכה שהוגדרו מראש, שבהם המהנדסים קובעים מתי כל רגל תתרומם, תנוע ותיגע שוב בקרקע. דפוסים כאלה יכולים לפעול היטב בתנאים צפויים, אך יעילותם עלולה להיפגע כאשר תוואי השטח משתנה או כאשר אחת הרגליים ניזוקה.
חוקרים מאוניברסיטת טוהוקו ומ־VISTEC פיתחו גישה אחרת: במקום לתכנת דפוס הליכה קבוע, הם לימדו רובוט בעל שש רגליים את העקרונות שעומדים מאחורי תנועתו של חרק מקל.
המערכת אומנה באמצעות נתוני תנועה של חרק המקל Medauroidea extradentata. החוקרים תיעדו את פעולתם של 18 מפרקי הרגליים בזמן שהחרק הלך על משטח ישר, והזינו את הדוגמאות למסגרת בינה מלאכותית המבוססת על למידת חיזוק הפוכה אדברסרית.
במקום להעתיק את תנועתו של כל מפרק בנפרד, השיטה מנסה להבין את פונקציית ה"תגמול" שעומדת מאחורי אופן התנועה של החרק, כלומר, מה הופך דפוס תנועה מסוים למוצלח. רשת עצבית אחת משווה בין התנהגות הרובוט לבין הדוגמאות הביולוגיות, בעוד שמערכת הלמידה מזהה בהדרגה אסטרטגיות שמייצרות תנועה מתואמת דומה.
פונקציית התגמול שנלמדה משולבת עם שיטת למידת חיזוק נוספת, המשמשת לאימון מערכת הבקרה של הרובוט.
בזמן ההליכה מקבלת מערכת הבקרה באופן רציף מידע על תנוחת גוף הרובוט, מיקום המפרקים ואילו רגליים נוגעות בקרקע. בהתאם לכך היא מייצרת פקודות לכל 18 המפרקים, ומאפשרת לרגליים לתאם את תנועתן באופן דינמי במקום לפעול לפי רצף קשיח וקבוע מראש.
על פי דיווח של Interesting Engineering, החוקרים גילו שדפוס ההליכה שנוצר נשאר יציב גם כאשר הסביבה כבר לא דמתה לתנאים שבהם אומנה הבינה המלאכותית. אף שהמערכת למדה אך ורק מנתוני חרקים שהלכו על משטח ישר, הרובוט הצליח לחצות שטח לא אחיד. תוך כדי כך הוא שינה בעצמו את תזמון הרגליים לדפוס דמוי גל, תוך ירידה קטנה בלבד במהירות ההתקדמות.
הרובוט הצליח להסתגל גם לנזק מדומה. כאשר החוקרים השביתו אחת משש רגליו, מערכת הבקרה ארגנה מחדש את תנועת חמש הרגליים שנותרו וחילקה ביניהן את העומס, במקום לנסות להמשיך בדפוס ההליכה המקורי ללא שינוי.
השיטה הציגה גם פוטנציאל להעברת ידע ביולוגי בין רובוטים בעלי מבנה שונה. העברה ישירה של מדיניות השליטה המקורית לרובוט אחר נכשלה, משום שהפרופורציות, המפרקים והמנועים שלו היו שונים. לעומת זאת, העברת פונקציית התגמול שנלמדה אפשרה לרובוט השני לפתח דפוס הליכה המתאים למבנה שלו במהירות גבוהה משמעותית בהשוואה לאימון שהתבסס רק על תגמול פשוט עבור תנועה קדימה.
יכולת הסתגלות כזו עשויה להיות שימושית בעתיד בתחומי הביטחון, החירום ובדיקת התשתיות. רובוט בעל רגליים שנכנס לאזור הריסות, ליער או למבנה שנפגע עשוי להיתקל בתוואי שטח שהמפתחים לא יכלו לצפות מראש, ואף לסבול מנזק מכני כשהוא נמצא הרחק מצוותי תחזוקה.
ניסויים ראשוניים ברובוט פיזי מסוג RedMirror הפיקו תנועה הדומה לזו שנצפתה בסימולציות. המחקר עדיין נמצא בשלב ניסיוני, אך הוא מצביע על מסקנה מעניינת: ייתכן שהלקח החשוב מחרקים אינו ללמד רובוטים להעתיק במדויק את צורת ההליכה שלהם, אלא ללמד אותם מדוע דפוסי התנועה הללו עובדים.